
Molto spesso gli appassionati di simracing ci chiedono quale è stato il primo vero simulatore di guida professionale in ambito motorsport, dubbio questo decisamente interessante ed intrigante per chi, come noi, segue il mondo della simulazione di guida dal lontano 1998...
In molti pensano a simulatori come quello di McLaren F1, oppure Ferrari, se non forse quello di Toyota, ma sono proprio queste le risposte corrette? McLaren F1 è sicuramente un'ipotesi valida, poiché il team è generalmente considerato il primo ad aver dimostrato il valore dei simulatori di guida come strumenti di ingegneria delle prestazioni per il mondo automobilistico, già a metà degli anni 2000, quando di fatto si è scatenata la proliferazione dei simulatori in tutta la Formula Uno, che poi si è estesa ad altre serie di alto livello.
Naturalmente, sia la Ferrari che la Toyota potrebbero voler rivendicare lo stesso merito, avendo quasi in contemporanea, seppur in segreto, esplorato le tecnologie dei simulatori di guida. La realtà però è che nessuna di queste tre risposte risulta essere corretta, perchè il primo simulatore di guida precede di quasi mezzo secolo le avventure Driver-in-the-Loop di McLaren, Ferrari e Toyota.
Vi starete chiedendo, però, cosa significa simulatore di guida driver-in-the-loop (DIL). Un simulatore di guida Driver-in-the-Loop è un sistema di simulazione in cui il pilota umano (il driver) diventa parte attiva del ciclo di simulazione. In pratica, il simulatore combina modelli matematici avanzati del veicolo, del tracciato e dell’ambiente, hardware fisico, come un abitacolo reale (cockpit) con volante, pedali, sedile e spesso un sistema di movimento (motion platform), oltre ovviamente al software che calcola in tempo reale la dinamica del veicolo e reagisce ai comandi del pilota.
“In-the-loop” significa che il pilota chiuso nell’abitacolo influenza direttamente la simulazione con le sue azioni (sterzo, acceleratore, freno, cambio), e riceve in cambio feedback visivo (schermi o visori VR), feedback uditivo (suoni del motore, vento, rumori pista), feedback tattile e cinestetico (vibrazioni, forze sul volante, movimenti del sedile o piattaforma). Tutto questo crea un ciclo chiuso: il pilota agisce → la simulazione calcola → il pilota percepisce → il pilota reagisce di nuovo.
Un simulatore Driver-in-the-Loop non è quindi solo un videogioco avanzato: è un strumento professionale dove il comportamento umano diventa parte del modello simulato, rendendo lo sviluppo e le prove più realistici e affidabili.
Per capire ancora meglio, accenniamo alle differenze tra SiL, HiL e DiL: Software-in-the-Loop (SiL) è il livello più "virtuale", in cui tutti i componenti (centraline, veicolo, ambiente) sono simulati completamente via software. Si usa per sviluppare e testare algoritmi, logiche di controllo, strategie (es: gestione dell’ERS, ABS, controllo trazione) senza hardware reale. Nessun input umano diretto: è tutto “chiuso” dentro il computer.
Con l'Hardware-in-the-Loop (HiL) invece, si aggiunge hardware reale: per esempio una vera centralina motore, un sensore, o un modulo ABS. Il resto del veicolo rimane simulato in tempo reale su un computer. Serve per testare come si comporta il software del veicolo quando comunica con componenti fisici veri.
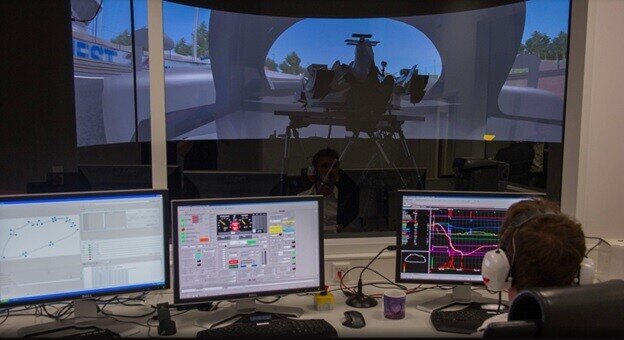
Andando nel pratico, nelle factory di un team F1 (come Mercedes, Ferrari, Red Bull, ecc.) esiste sempre un grande simulatore DiL: il pilota guida in un cockpit montato su una piattaforma di movimento. Il software calcola in tempo reale la dinamica del veicolo, sfruttando i dati reali raccolti dai GP precedenti. Gli ingegneri provano diversi setup (carico aerodinamico, molla, barra antirollio) o strategie (usura gomme, modalità ERS). Il pilota riporta le sensazioni (“qui sento troppo sovrasterzo in ingresso curva”). Gli ingegneri confrontano i dati telemetrici virtuali con quelli raccolti in pista. Così possono arrivare al weekend di gara con una macchina già “quasi a punto”, risparmiando tempo e gomme in pista.
Tornando alla domanda principale di questo articolo, sarete probabilmente molto stupiti del fatto che ora andiamo a parlare del fondatore della Lotus, Colin Chapman, che aveva già raggiunto l'apice del successo nelle corse automobilistiche nel 1966, vincendo il campionato mondiale di Formula 1 e la 500 Miglia di Indianapolis, ma sempre desideroso di promuovere le capacità ingegneristiche della Lotus, decise di provare a produrre simulatori di guida, nel 1966!
Nella fase iniziale in realtà, questi simulatori di guida Lotus furono pensati principalmente per promuovere il marchio, ma è altrettanto vero che, conoscendo le capacità ingegneristiche di Chapman, non è difficile immaginare che egli pensasse, almeno in parte, di utilizzare i simulatori di guida come strumenti di sviluppo e progettazione dei veicoli. In totale, circa 20 di questi simulatori Lotus furono prodotti e venduti tra il 1965 e il 1966. Erano ingegnosi esercizi di ingegneria.
Il bollettino tecnico pubblicato per il simulatore Lotus lo descriveva come basato su "un simulatore di aeromobile brevettato", il che significa che Lotus probabilmente aveva concesso in licenza parte della tecnologia. Nel vero senso della parola DIL, il pilota sedeva a bordo di un'auto reale modificata, dotata di strumentazione di guida e sensori di controllo (per misurare sterzo, acceleratore, freni, selezione delle marce, ecc.), tutti collegati a un computer di controllo, a un modello di dinamica del veicolo e a un sistema di visione basato sulla proiezione.
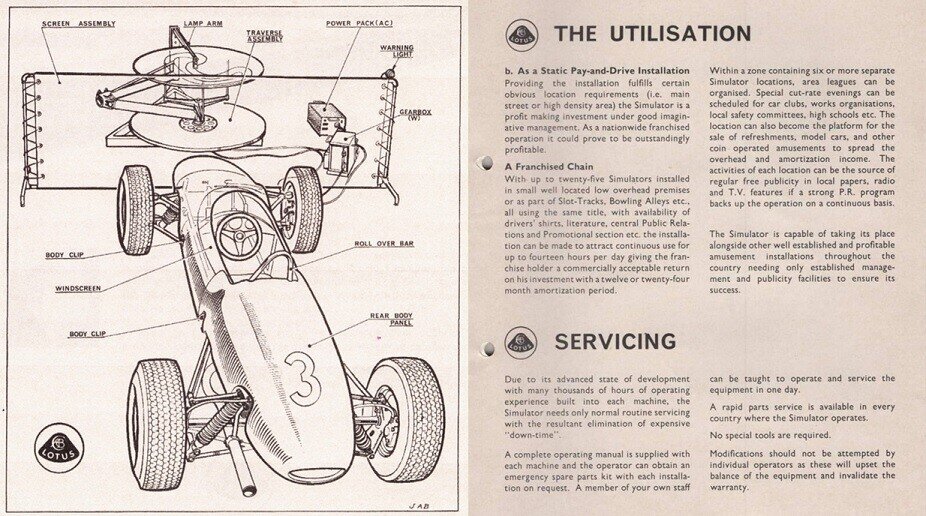
Particolarmente interessante è il sistema di visione del simulatore Lotus. Progettato molto prima che la sofisticata computer grafica in tempo reale si affermasse, la visualizzazione veniva simulata utilizzando un modello fisico tridimensionale in scala di un circuito da corsa, posizionato sopra un disco rotante di 1,2 metri di diametro. Una piccola telecamera, sospesa sopra il modello del circuito su un braccio a sbalzo, forniva una prospettiva del pilota sul tracciato. La velocità di rotazione del disco con la mappa del circuito era controllata dagli input di acceleratore e freno del pilota, e la posizione laterale della telecamera rispetto alla mappa del circuito veniva modificata da un disco rotante inferiore (su cui era montato il braccio della telecamera) a sua volta controllato dagli input di sterzo del pilota. Accanto alla telecamera, sul braccio, erano posizionati una luce intensa e uno specchio che riflettevano l'immagine della telecamera invertita sul retro di uno schermo di proiezione traslucido. Oltre al feedback visivo, era installato un cicalino acustico per avvisare i piloti delle loro uscite di pista.
Guardare al passato offre non solo l'opportunità di ammirare i successi ingegneristici del passato, ma anche di comprendere meglio lo stato attuale della simulazione DIL. Offre anche una prospettiva su dove potrebbe essere la tecnologia DIL tra un decennio o due.
Anche in questo caso, il primo "simulatore" di casa Lotus, mette in evidenza ilgenio visionario di Colin Chapman e ci fa rendere conto di quali enormi passi in avanti abbia fatto la moderna tecnologia, in appena 50 anni...
[Fonti Autosport, Lotus, ansiblemotion.com]